
Retour de terrain · Wissous
Chez TRUSK à Wissous, penser le balayage à l’échelle de deux espaces
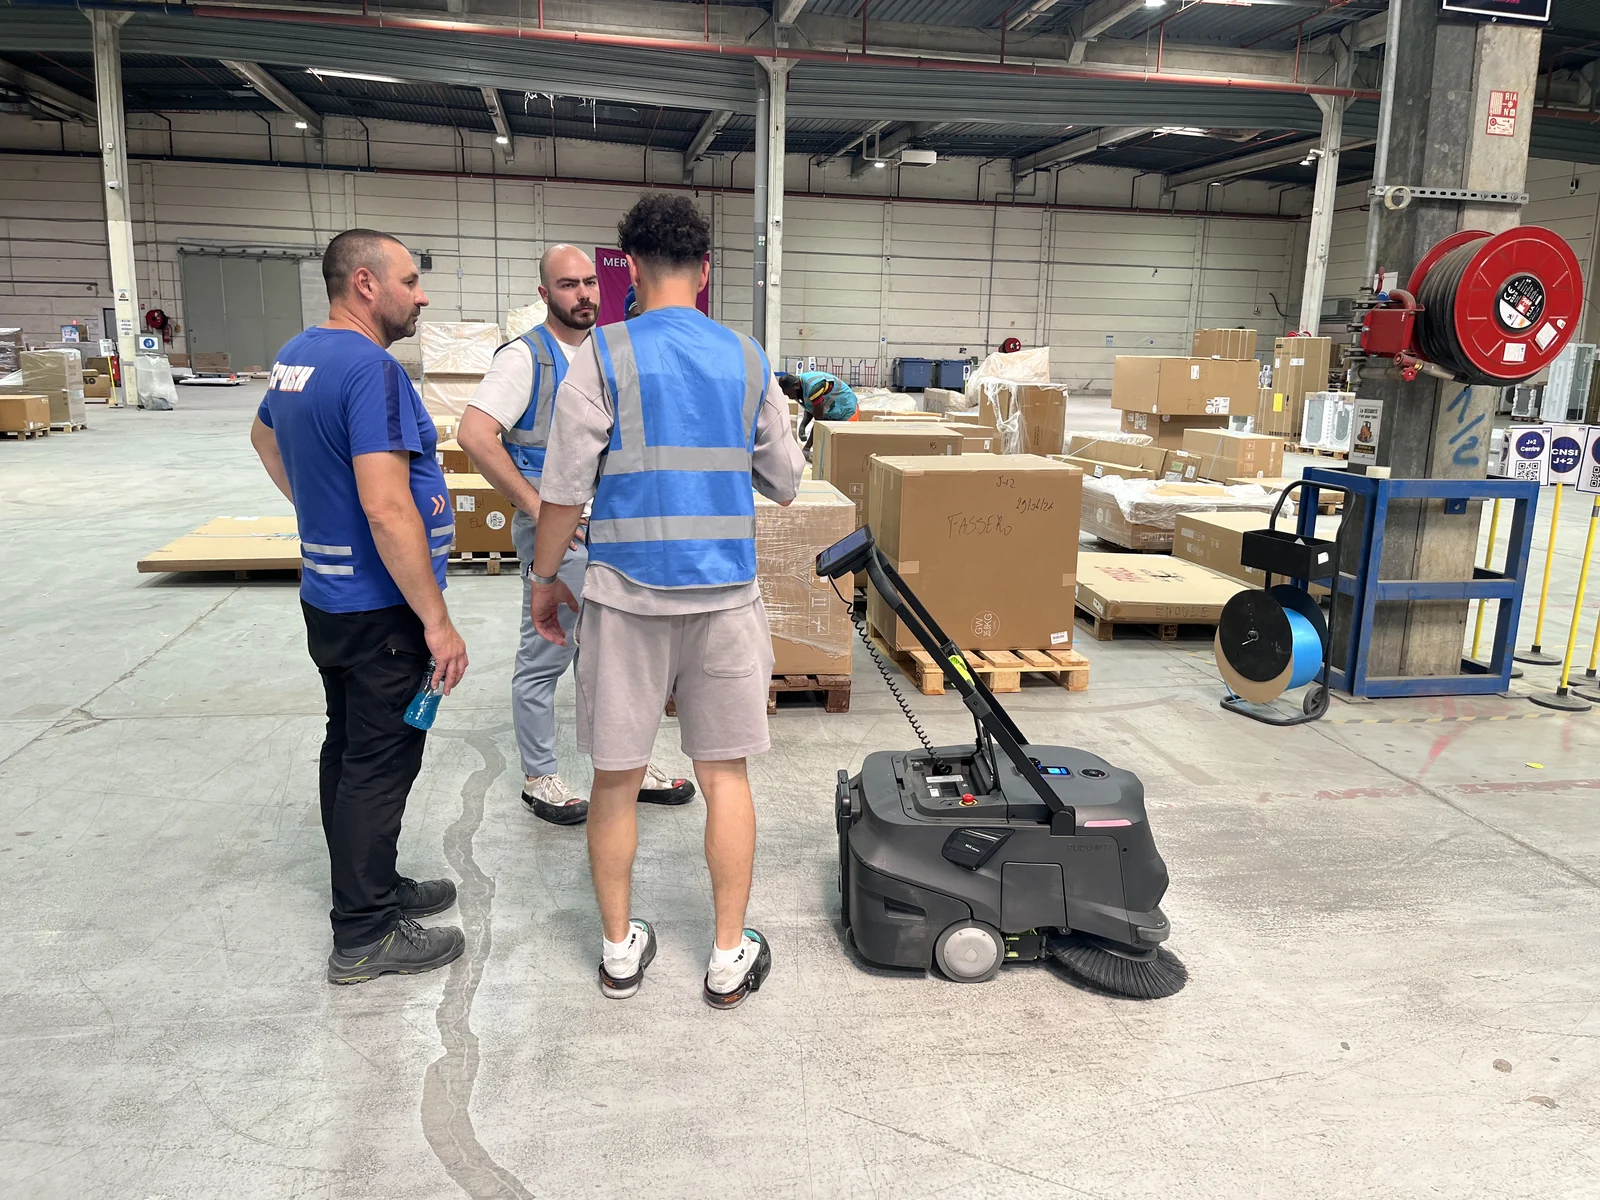
Le 25 juin 2026, une démonstration de MT1 a été organisée chez TRUSK à Wissous. L’objectif était d’examiner l’intérêt d’une balayeuse autonome dans un environnement logistique et de réfléchir à son utilisation sur deux espaces distincts.
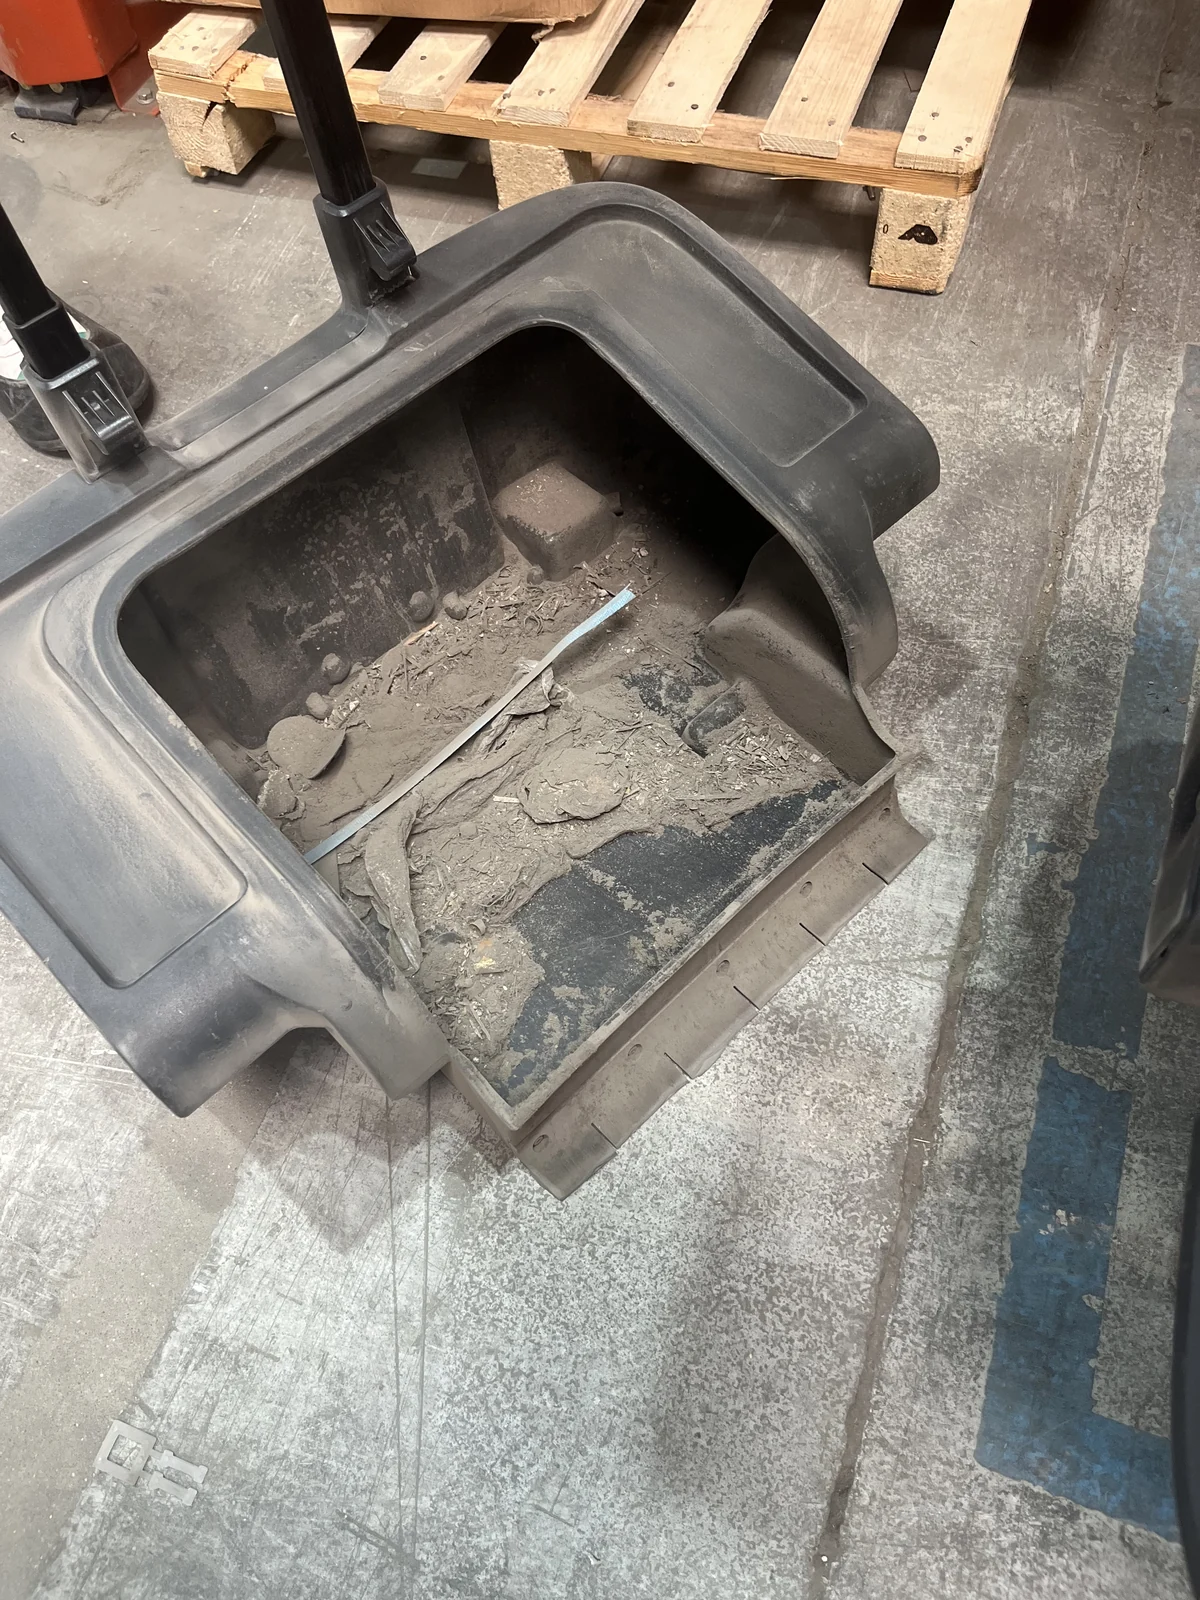
Les échanges de suivi rappellent un essai apprécié par le premier interlocuteur du projet. Les photos prises sur place documentent la présentation du robot et les déchets présents dans le bac. Le sujet soulevé par cette visite reste très concret : faut-il déplacer une seule machine ou affecter un robot à chaque espace ?
- Démonstration
- 25 juin 2026
- Matériel présenté
- MT1
- Lieu
- Wissous
Dans cette étude de cas
Observer les déchets et les circulations sur place
Les zones logistiques évoluent avec les mouvements de marchandises. Palettes, emballages et manutentions dessinent les surfaces réellement disponibles pour le nettoyage. La démonstration permet de voir la machine dans cet environnement, au lieu de raisonner uniquement à partir d’un plan du bâtiment.
Le MT1 répond à une tâche de balayage à sec. La photo du bac conservée dans le dossier montre des poussières et des débris recueillis lors de la démonstration. Cette image rend le sujet tangible, mais elle ne permet pas d’annoncer une quantité ramassée à l’heure ou un taux d’élimination des poussières.
Le bon périmètre de mission se détermine en fonction des déchets compatibles avec la machine, de l’état du sol et de l’espace laissé libre. Les éléments qui ne relèvent pas d’un balayage robotisé doivent être gérés séparément.
Le bac donne une observation utile, pas un chiffre de performance
La photo du bac prise pendant la démonstration chez TRUSK permet de voir les types de résidus recueillis. C’est un support utile pour discuter du besoin de balayage avec les équipes. Il matérialise une tâche qui peut sembler abstraite sur une fiche produit.
Pour aller plus loin, une évaluation devrait associer cette observation à une zone et à une durée connues. La quantité et la nature des dépôts peuvent varier selon l’activité. Un bac photographié à un moment donné ne représente donc pas nécessairement une journée de travail ni l’ensemble des surfaces du bâtiment.
Le bon usage de cette image est de montrer le contexte de l’essai et d’ouvrir une discussion sur les salissures. Il ne serait pas pertinent d’en déduire une capacité chiffrée ou de prétendre que tous les déchets d’un entrepôt peuvent être traités sans distinction.
Une machine partagée ou deux machines dédiées
Chez TRUSK, deux possibilités ont été discutées : utiliser un MT1 déplacé entre les deux espaces, ou retenir deux machines. Ce choix ne dépend pas seulement du budget d’équipement.
Une machine partagée suppose d’organiser son transfert, de vérifier comment elle retrouve sa position et de prévoir assez de temps pour chaque mission. Deux machines dédiées peuvent simplifier la répartition, mais leur utilité dépend de la charge de travail réelle de chaque zone.
L’essai apporte donc une première réponse sur le nettoyage. Le dimensionnement demande ensuite de préciser les surfaces, les horaires et la fréquence souhaitée. Sans ces éléments, annoncer qu’un ou deux robots suffisent serait prématuré.
Les deux espaces doivent être étudiés séparément avant d’être réunis
Le choix entre une machine partagée et deux machines dédiées commence par la description de chaque espace. Il faut connaître les surfaces utiles, les types de déchets et les moments où une mission est possible. Deux zones de taille similaire peuvent avoir des besoins très différents si l’une est plus sollicitée ou plus souvent occupée.
Pour une configuration comparable à celle évoquée chez TRUSK, il est donc utile de préparer deux programmes théoriques avant de décider comment les combiner. Cette démarche fait apparaître les périodes de travail possibles et les éventuels conflits d’horaires. Elle permet aussi de voir si la mutualisation repose sur une organisation réellement simple.
La démonstration du MT1 a donné une première base favorable sur le nettoyage. Elle n’a pas établi un calendrier complet pour les deux espaces. Ce travail de préparation reste nécessaire pour passer de l’intérêt pour la machine à un usage qui s’intègre à l’exploitation.
Une machine partagée demande plus qu’un déplacement
Déplacer un robot d’un espace à un autre peut paraître simple lorsqu’on regarde seulement la distance. Mais il faut aussi prévoir qui intervient, à quel moment et dans quelles conditions la mission suivante peut démarrer.
Le transfert doit être compatible avec l’accès entre les zones et les consignes de manipulation de la machine. Une fois le robot arrivé, son positionnement et la bonne mission doivent être vérifiés. Le temps nécessaire à ces opérations entre dans l’évaluation du projet ; il ne doit pas disparaître du calcul sous prétexte que le nettoyage lui-même est autonome.
Deux machines dédiées peuvent réduire certaines interventions de transfert, mais elles ne constituent pas automatiquement la bonne réponse. Il faut que leur utilisation corresponde à un besoin réel. Le dimensionnement devient plus clair lorsque l’on compare des missions et une organisation, plutôt que deux nombres de robots sans contexte.
Rendre le projet simple pour les équipes
La technologie autonome apporte de l’intérêt lorsqu’elle permet de répéter une tâche préparée, avec un lancement compréhensible et des règles d’utilisation claires. Il faut savoir qui contrôle la machine, qui vide le bac et comment signaler une difficulté.
Dans un entrepôt, ces questions doivent être posées avec les personnes qui exploitent les espaces. Le robot peut prendre en charge des passages récurrents ; son utilisation doit rester compatible avec les circulations et l’organisation des opérations.
Le cas TRUSK montre aussi l’importance d’un interlocuteur chargé du projet. Entre une démonstration et une décision, il faut maintenir la connaissance du besoin et transmettre les enseignements de l’essai aux personnes qui reprennent le dossier.
Garder une continuité entre la démonstration et le projet
Le suivi TRUSK rappelle qu’un changement d’interlocuteur peut obliger à reprendre une partie de la discussion. La personne qui découvre le dossier n’a pas forcément assisté à l’essai, vu le robot circuler ou entendu les réserves exprimées sur place.
Un compte rendu utile doit donc transmettre le besoin initial, les observations, les espaces envisagés et les points qui restent ouverts. Les photos et vidéos aident à comprendre la démonstration, à condition de ne pas leur faire dire plus que ce qu’elles montrent.
Pour le client, cette continuité évite de repartir d’une simple présentation commerciale. Le nouveau responsable peut reprendre les décisions au bon niveau : confirmer le périmètre, examiner l’organisation entre les deux espaces et choisir les vérifications complémentaires nécessaires.
Le cas de Wissous illustre ainsi deux dimensions complémentaires du projet. Le robot doit apporter une réponse de nettoyage convaincante, et le dossier doit permettre aux équipes de construire une utilisation durable. La qualité du suivi compte pour transformer un essai apprécié en choix opérationnel éclairé.
Un essai positif, un périmètre encore à préciser
La démonstration de Wissous fournit un point de départ concret pour étudier le balayage autonome. Elle a fait émerger une question de configuration pertinente, celle de la répartition entre deux espaces. Le projet reste au stade de l’étude du périmètre et du choix de configuration.
Pour un site logistique comparable, la bonne démarche consiste à tester sur une zone représentative, puis à construire un plan d’exploitation à partir des observations. Le choix du nombre de robots vient après cette étape.
Questions fréquentes
La photo du bac mesure-t-elle la performance du MT1 ?
Elle montre les déchets recueillis pendant la démonstration. Elle ne remplace pas un relevé de surface, de durée ou de quantité.
Peut-on partager une balayeuse entre plusieurs espaces ?
C’est une configuration à étudier. Les transferts, la localisation et les créneaux de mission doivent être vérifiés avant de la retenir.
Le cas TRUSK correspond-il à une installation terminée ?
Le contenu porte sur la démonstration et le dimensionnement discuté. Il n’annonce pas de déploiement confirmé.
Préparer une démonstration sur votre site
Découvrez notre approche du nettoyage des entrepôts et plateformes logistiques. Pour un autre retour de terrain, consultez le balayage des quais chez GEODIS.
Testons la solution sur vos sols
Décrivez-nous vos surfaces, vos salissures et vos horaires. Notre équipe prépare une démonstration adaptée à votre établissement.
Réserver une démonstrationRédigé par l’équipe Easy To Clean à partir des observations de terrain et du suivi du projet. Démonstration du 25 juin 2026.